홈 / 게임, 로보틱스, 시뮬레이션

게임, 로보틱스, 시뮬레이션

항목 19개

이 페이지는 영문 목록에서 생성했습니다.
이럴 때 유용합니다: 플레이그라운드와 데모

11

tsai-civ2

브라우저에서 돌리는 Civilization II이며, 전체 게임 하네스와 실시간 동작 확률을 갖췄습니다.

★ 2Python웹 앱
플레이그라운드와 데모벤치마크와 평가

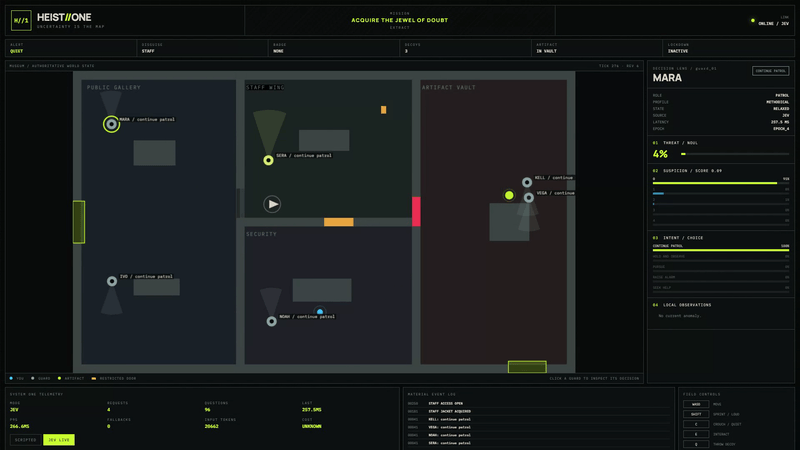
heist-one

Jev가 경비병의 판단을 내리고 결정론적 코드가 세계를 관리하는 잠입 게임입니다.

★ 9TypeScript웹 앱
플레이그라운드와 데모학습 자료

typesafe-snake

틱마다 Choice 하나를 쓰며, 합법 수와 사실은 코드가 생성합니다.

★ 24TypeScript웹 앱
플레이그라운드와 데모게임과 시뮬레이션

OneVOneJev

Three.js로 만든 1대1 퀵스코프 아레나입니다.

★ 44TypeScript웹 앱
플레이그라운드와 데모게임과 시뮬레이션

JevPlaysPokemon

Showdown과 실제 FireRed ROM으로 플레이하는 3세대 Pokémon입니다.

★ 11HTML웹 앱
플레이그라운드와 데모벤치마크와 평가

jev-askable-arm

시뮬레이션된 Franka 팔에 영어 목표를 제로샷으로 주며, Jev가 하드코딩된 프리미티브를 이어 붙입니다.

★ 14Python라이브러리 또는 SDK
플레이그라운드와 데모게임과 시뮬레이션

snake-jev

병렬 Jev 평가로 조종하는 Snake이며, 틱당 API 호출 한 번을 씁니다.

★ 2PythonCLI
플레이그라운드와 데모벤치마크와 평가

JevPilot

샘플링된 경로에서 Jev가 초당 최대 네 번까지 조향과 속도를 고르는 Three.js 운전 시뮬레이터입니다. [직접 운전해 보십시오](https://jevpilot.standardagents.ai).

★ 233JavaScript웹 앱
플레이그라운드와 데모게임과 시뮬레이션

live-jev

브라우저에서 200 ms마다 타입 지정 질문 네 개를 보내는 탑다운 자동차이며, 신뢰도로 게이트된 재정의는 코드에 둡니다.

★ 21JavaScript웹 앱
플레이그라운드와 데모게임과 시뮬레이션

clashroyale-jev

Qwen이 전장을 읽고 로컬 OpenCV가 손패와 엘릭서를 인식하면 Jev가 카드와 배치를 골라 Clash Royale을 플레이합니다.

★ 5PythonCLI
플레이그라운드와 데모모바일 자동화

EmbodiedJev

MuJoCo에서 구현 실험을 돌리는 브라우저 작업대입니다. 로봇의 모든 단계가 눈에 보이는 Jev 결정이며, 뒤에는 로컬 모델이나 클라우드 API를 붙입니다.

★ 332Python웹 앱
플레이그라운드와 데모벤치마크와 평가

이럴 때 유용합니다: 벤치마크와 평가

5

typesafe-mario

구조화된 에뮬레이터 상태로 Super Mario Bros.를 플레이하며, NES 컨트롤러 입력은 Jev가 직접 고릅니다.

★ 457PythonCLI
벤치마크와 평가플레이그라운드와 데모

tsai-sc

키보드와 마우스로 오리지널 StarCraft 셰어웨어를 플레이하며, 동작 확률을 기록합니다.

★ 28PythonCLI
벤치마크와 평가출력 검증

jev-doom-agent

구조화된 공간 상태와 실시간 결정 텔레메트리를 갖춘 브라우저 네이티브 Doom 에이전트입니다.

★ 35TypeScript웹 앱
벤치마크와 평가플레이그라운드와 데모

jev-plays-pokemon-red

PyBoy로 돌리는 Pokemon Red입니다: 경로와 연산은 코드가 맡고 Jev는 분기에서만 고르며, 전투 턴마다 기절 예측을 기록해 RAM이 말하는 값과 Brier 점수로 비교합니다.

★ 9PythonCLI
벤치마크와 평가출력 검증

Astra and JEV Minecraft agent

바닐라 서버에서 엔더 드래곤을 잡습니다. 계획은 프런티어 모델이 세우고 플레이어 동작은 모두 Jev가 고르며, 기록된 실행에서는 Jev 결정 131회와 플래너 호출 35회가 들었습니다.

★ 602JavaScriptCLI
벤치마크와 평가출력 검증

이럴 때 유용합니다: 게임과 시뮬레이션

1

jev-drone

MuJoCo에서 카메라만 쓰는 드론이며, Jev가 2.5 Hz로 루프에 참여합니다.

★ 300Python기타
게임과 시뮬레이션플레이그라운드와 데모

이럴 때 유용합니다: 출력 검증

1

jev-connect4

커넥트 포. 같은 모델에 질의 전략 9가지를 바꿔 쓸 수 있고, 모든 답은 실시간 인스펙터에서 엔진 정답과 대조해 채점되며, 대국 러너는 분당 100판을 둡니다. 표현 방식만 바꿔도 승률이 52포인트 움직였습니다.

★ 1TypeScript웹 앱
출력 검증플레이그라운드와 데모

이럴 때 유용합니다: 툴 호출 게이팅

1

quackd

일곱 가지 몸체에 걸쳐 LLM이 조종하는 로봇을 위한 커맨드라인이며, 관절 각도를 한 번도 쓰지 않고 호출 중에서 고르는 선택형 Jev 스테퍼를 제공합니다.

★ 289PythonCLI
툴 호출 게이팅플레이그라운드와 데모